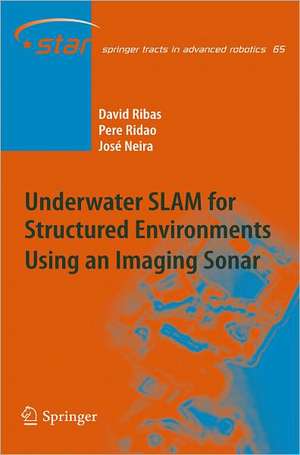
Underwater SLAM for Structured Environments Using an Imaging Sonar: Springer Tracts in Advanced Robotics, cartea 65
Autor David Ribas, Pere Ridao, José Neiraen Limba Engleză Hardback – 26 iul 2010
Ecosistemul tehnologic analizat în această lucrare se fundamentează pe utilizarea sonarelor de imagistică scanate mecanic (MSIS) integrate pe vehicule subacvatice autonome (AUV). Ne-a atras atenția modul în care autorii abordează problema localizării și cartografierii simultane (SLAM) în medii structurate artificial, un domeniu critic pentru robotica marină aplicată. Recomandăm acest volum datorită prezentării detaliate a platformei experimentale Ictineu AUV, oferind specificații tehnice clare privind arhitectura hardware și software necesară implementării algoritmilor de navigație. Abordarea diferă de Reliable Robot Localization prin concentrarea pe medii structurate artificial și utilizarea sonarelor — mai puțin abstract, mai mult aplicabil. În timp ce alte lucrări se axează pe medii complet nestructurate, volumul de față oferă soluții matematice și practice precise pentru spații delimitate. Structura cărții este organizată riguros în șase capitole esențiale care ghidează cititorul printr-o progresie logică a complexității. După o analiză a stadiului actual al tehnologiei, cuprinsul indică o tranziție directă spre designul hardware al Ictineu AUV, urmată de decodificarea semnalelor sonarelor mecanice. Ultimele secțiuni tratează separat localizarea pe baza unei hărți a priori și, în final, implementarea completă a algoritmilor SLAM subacvatici. Publicat în renumita serie Springer Tracts in Advanced Robotics, acest studiu compact de 150 de pagini reprezintă o resursă tehnică densă, axată pe validarea experimentală a ecuațiilor de filtrare și estimare a poziției în timp real.
Din seria Springer Tracts in Advanced Robotics
- 17%
 Preț: 421.73 lei
- 15%
 Preț: 424.52 lei
- 18%
 Preț: 915.87 lei
- 18%
 Preț: 895.87 lei
-
 Preț: 447.50 lei
-
 Preț: 434.53 lei
- 15%
 Preț: 612.01 lei
- 18%
 Preț: 762.73 lei
- 15%
 Preț: 611.32 lei
- 18%
 Preț: 946.89 lei
- 18%
 Preț: 702.09 lei
- 18%
 Preț: 1185.81 lei
- 18%
 Preț: 914.52 lei
- 18%
 Preț: 1772.67 lei
- 18%
 Preț: 748.16 lei
- 18%
 Preț: 856.49 lei
- 20%
 Preț: 1006.30 lei
- 15%
 Preț: 619.75 lei
- 18%
 Preț: 960.16 lei
- 20%
 Preț: 598.05 lei
- 18%
 Preț: 946.97 lei
- 15%
 Preț: 668.87 lei
- 18%
 Preț: 951.08 lei
- 15%
 Preț: 643.28 lei
- 18%
 Preț: 781.94 lei
- 18%
 Preț: 966.61 lei
- 15%
 Preț: 662.56 lei
- 15%
 Preț: 629.66 lei
- 18%
 Preț: 928.33 lei
- 15%
 Preț: 619.87 lei
- 18%
 Preț: 984.44 lei
- 18%
 Preț: 956.53 lei
- 15%
 Preț: 611.02 lei
- 15%
 Preț: 657.02 lei
- 24%
 Preț: 913.67 lei
Preț: 615.35 lei
Preț vechi: 723.94 lei
-15%
Carte disponibilă
Livrare economică 19 octombrie-02 noiembrie
Specificații
ISBN-10: 3642140394
Pagini: 150
Ilustrații: XX, 144 p.
Greutate: 0.41 kg
Ediția:2010
Editura: Springer Berlin, Heidelberg
Colecția Springer
Seria Springer Tracts in Advanced Robotics
Locul publicării:Berlin, Heidelberg, Germany
V-ar putea interesa
-
 Ultimate Navigation ManualLyle BrothertonPreț: 145.58 lei
-
 Introduction to Autonomous Mobile Robots, second editionDavide Scaramuzza-14%Preț: 577.74 lei671.79 lei
-
 Principles of Robot MotionGeorge A. Kantor-14%Preț: 582.58 lei677.42 lei
-
 Probabilistic RoboticsDieter Fox-27%Preț: 646.06 lei882.68 lei
-
 How Are Marine Robots Shaping Our Future?James BellinghamPreț: 100.50 lei
-
 Modern SubmarinesE V MartindalePreț: 128.17 lei
-
 Unmanned Vehicle Systems for GeomaticsCostas Armenakis-23%Preț: 604.66 lei785.27 lei
-
 -18%Preț: 895.87 lei1092.53 lei
-
 -20%Preț: 531.38 lei664.22 lei
-
 Robotics Goes MOOCBruno SicilianoPreț: 404.01 lei
-
 Field and Service RoboticsAlonzo Kelly-18%Preț: 1233.64 lei1504.44 lei
-
 -18%Preț: 930.39 lei1134.62 lei
-
 -18%Preț: 2540.39 lei3098.04 lei
-
 -23%Preț: 1463.97 lei1901.25 lei
-
 -24%Preț: 1166.40 lei1534.74 lei
-
 Marine Unmanned Platform TechnologyJintao WangPreț: 422.62 lei
-
 Special Robot TechnologyTongying Guo-24%Preț: 936.54 lei1232.29 lei
-
 Sonar and Submarine TechnologyEric BraunPreț: 76.48 lei
Public țintă
ResearchDe ce să citești această carte
Recomandăm această carte cercetătorilor și inginerilor în robotică subacvatică care doresc să implementeze sisteme de navigație precise fără acces la semnal GPS. Cititorul câștigă o înțelegere profundă a procesării datelor furnizate de sonarele de imagistică și a algoritmilor SLAM aplicați. Este un ghid practic esențial pentru proiectarea vehiculelor autonome destinate inspecției structurilor submarine.
Despre autor
David Ribas, Pere Ridao și José Neira sunt cercetători recunoscuți în domeniul roboticii autonome și al ingineriei sistemelor de control. Pere Ridao este profesor și specialist în vehicule subacvatice la Universitatea din Girona, având o activitate vastă în dezvoltarea de prototipuri AUV. José Neira colaborează frecvent pe componenta de mapare probabilistică și algoritmi SLAM, fiind afiliat Universității din Zaragoza. Expertiza lor combinată acoperă atât realizarea hardware a roboților marini, cât și dezvoltarea fundamentului matematic pentru navigarea autonomă. Împreună, autorii oferă în acest volum de la Springer Berlin, Heidelberg o sinteză de înalt nivel tehnologic bazată pe proiecte de cercetare reale.
Cuprins
Notă biografică
Textul de pe ultima copertă
Descriere
Robotics is undergoing a major transformation in scope and dimension. From a largely dominant industrial focus, robotics is rapidly expanding into human en- ronments and vigorously engaged in its new challenges. Interacting with, assisting, serving, and exploring with humans, the emerging robots will increasingly touch people and their lives. Beyond its impact on physical robots, the body of knowledge robotics has p- duced is revealing a much wider range of applications reaching across diverse research areas and scienti?c disciplines, such as: biomechanics, haptics, neu- sciences, virtual simulation, animation, surgery, and sensor networks among others. In return, the challenges of the new emerging areas are proving an abundant source of stimulation and insights for the ?eld of robotics. It is indeed at the intersection of disciplines that the most striking advances happen. The SpringerTracts in AdvancedRobotics(STAR) is devoted to bringing to the research community the latest advances in the robotics ?eld on the basis of their signi?cance and quality. Through a wide and timely dissemination of critical - search developments in robotics, our objective with this series is to promote more exchanges and collaborations among the researchers in the community and c- tribute to further advancements in this rapidly growing ?eld.