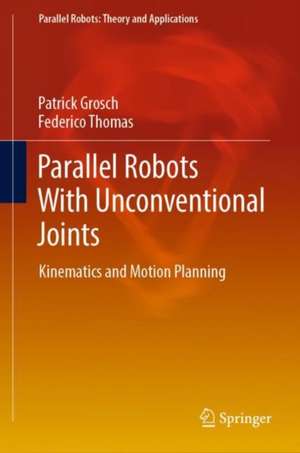
Parallel Robots With Unconventional Joints: Parallel Robots: Theory and Applications
Autor Patrick Grosch, Federico Thomasen Limba Engleză Hardback – 29 mar 2019
Remarcăm, încă din capitolul dedicat robotului paralel 4RbRPS, o abordare tehnică riguroasă ce trece dincolo de simularea matematică: autorii prezintă atât implementarea hardware, cât și pe cea software a acestui mecanism cu articulații de rotație blocabile. Această lucrare, publicată de Springer International Publishing în seria Parallel Robots: Theory and Applications, investighează modul în care transformările geometrice permit înlocuirea articulațiilor standard cu variante non-holonome. Obiectivul central este unul pragmatic: reducerea numărului de actuatoare necesare pentru a controla o platformă mobilă, optimizând astfel costurile și complexitatea structurală fără a sacrifica precizia configurării. Structura volumului Parallel Robots With Unconventional Joints urmează o progresie logică, pornind de la fundamentele articulațiilor non-holonome sferice și ajungând la analiza cinematicii instantanee, a staticii și a controlabilității pentru modele complexe precum robotul spațial 3SnPU. Dacă Parallel Robots de Hamid D. Taghirad v-a oferit cadrul teoretic fundamental despre structurile cu buclă închisă, această carte oferă instrumentele practice pentru explorarea unor design-uri neconvențiale. De asemenea, în timp ce Structural Synthesis of Parallel Robots de Grigore Gogu se concentrează pe morfologia evolutivă și formule de mobilitate, Patrick Grosch și Federico Thomas se axează pe planificarea mișcării prin serii trunchiate și modele biliniare, oferind soluții specifice pentru calculul spațiului de lucru. Reținem precizia analizei singularităților pentru robotul sferic Sn-2UPS, un detaliu esențial pentru inginerii care proiectează sisteme robotice sub-actuate. Textul echilibrează demonstrațiile matematice cu necesitățile practice de design, fiind o resursă tehnică de nivel avansat pentru cei care doresc să implementeze soluții robotice inovatoare în ingineria mecanică.

Preț: 657.82 lei
Preț vechi: 773.90 lei
-15%
Carte disponibilă
Livrare economică 31 octombrie-14 noiembrie
Specificații
ISBN-10: 3030113035
Pagini: 116
Ilustrații: VIII, 107 p. 52 illus., 42 illus. in color.
Dimensiuni: 160 x 241 x 12 mm
Greutate: 0.32 kg
Ediția:1st ed. 2019
Editura: Springer
Colecția Parallel Robots: Theory and Applications
Seria Parallel Robots: Theory and Applications
Locul publicării:Cham, Switzerland
V-ar putea interesa
-
 Introduction to Autonomous Mobile Robots, second editionDavide Scaramuzza-14%Preț: 577.74 lei671.79 lei
-
 Principles of Robot MotionGeorge A. Kantor-14%Preț: 582.58 lei677.42 lei
-
 Flip, Flap, Build: RobotsMacMillan Children's Books-31%Preț: 40.91 lei59.26 lei
-
 The Big Book of RobotsCampbell BooksPreț: 82.71 lei
-
 Introduction to Robotics, Global EditionJohn Craig-9%Preț: 596.70 lei655.72 lei
-
 Robotics: The Algorithmic Perspective: WAFR 1998Pankaj K. Agarwal-20%Preț: 919.90 lei1149.87 lei
-
 The LEGO MINDSTORMS EV3 LaboratoryDaniele Benedettelli-19%Preț: 210.51 lei260.00 lei
-
 2nd IMA Conference on Mathematics of RoboticsWilliam Holderbaum-18%Preț: 1158.51 lei1412.81 lei
-
 Theory of Applied RoboticsReza N. Jazar-18%Preț: 697.44 lei850.53 lei
-
 State-of-the-Art and Innovations in Mechanism and Machine ScienceMarco Ceccarelli-24%Preț: 830.19 lei1092.35 lei
-
 Advances in Service and Industrial RoboticsDoina Pisla-24%Preț: 1713.83 lei2255.03 lei
-
 Proceedings of MSR-RoManSy 2024Pierre Larochelle-18%Preț: 1757.83 lei2143.69 lei
-
 Walking Robots into Real WorldKarsten Berns-18%Preț: 1177.33 lei1435.77 lei
-
 -15%Preț: 649.15 lei763.70 lei
-
 Advances in Robot Kinematics 2016Jadran Lenar¿i¿-15%Preț: 661.57 lei778.32 lei
-
 Robotics Goes MOOCBruno SicilianoPreț: 404.01 lei
-
 Topology Design of Robot MechanismsTing-Li Yang-15%Preț: 665.26 lei782.65 lei
-
 -24%Preț: 1129.21 lei1485.81 lei
De ce să citești această carte
Recomandăm această carte inginerilor de cercetare și doctoranzilor care vor să depășească limitele designului robotic tradițional. Veți câștiga o înțelegere profundă a modului în care articulațiile blocabile și non-holonome pot simplifica arhitectura roboților paraleli, reducând numărul de motoare necesare. Este un ghid esențial pentru cei care caută să optimizeze raportul dintre complexitatea mecanică și controlabilitatea sistemelor robotice moderne.